 博立智能视觉点胶机专为流水线点胶生产解决方案
博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
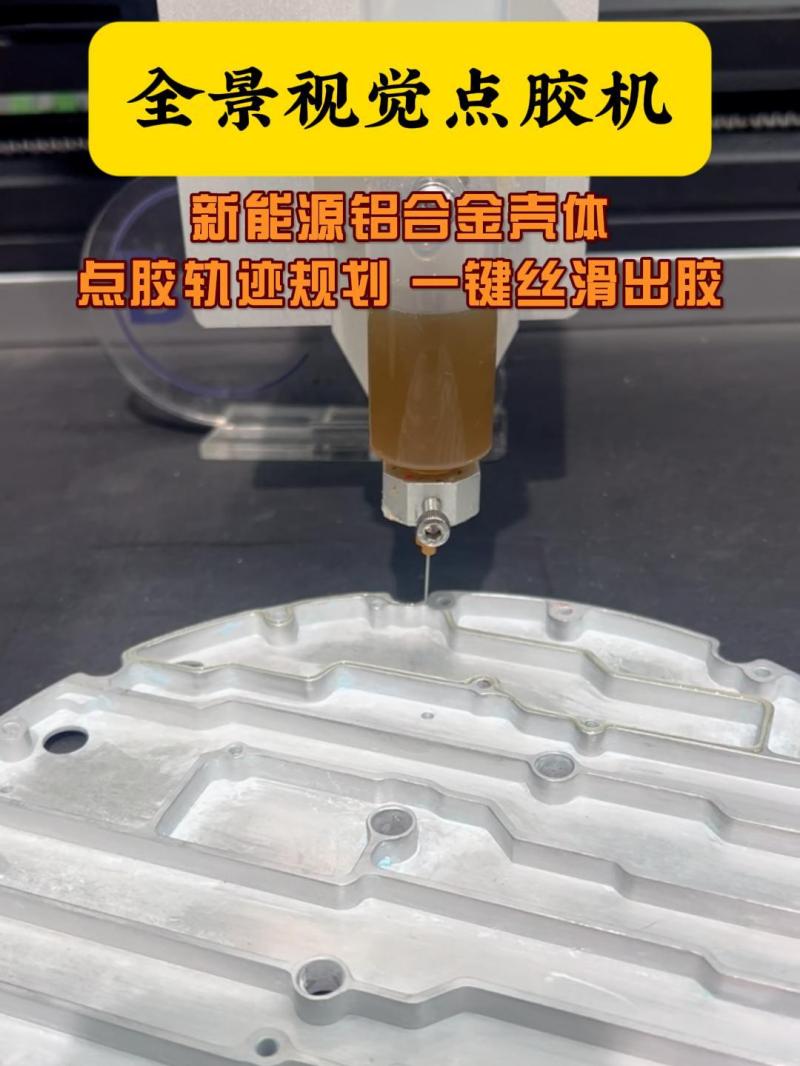
同样的设备与胶水,路径排得好坏,直接拉开效率与良率的差距。很多现场把精力放在参数,却让点胶头空走、重复涂覆、绕远路。本文从路径顺序、起止点、覆盖策略与程序结构四个角度,说明视觉点胶机轨迹规划的关键点。
点胶头在相邻胶点间的移动属于无效行程,顺序排布越乱,空走越多、节拍越慢。规划时应按工件特征就近串联,把空间相近的胶路放进同一连续动作,减少抬笔与折返。博立视觉点胶机由雷赛伺服配欣盛丝杆驱动,运动响应平稳,但再好的执行机构也吃路径编排,顺序优化是编程第一关。
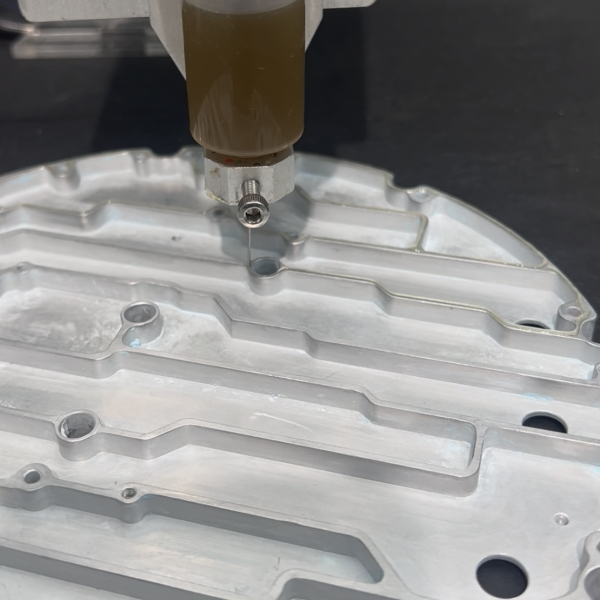
每条胶路的起点与终点要避开关键外观面,落笔与收笔位置选在允许溢胶或易清理的边缘,可配合回吸阀收尾减少拉丝。起点重合、终点重叠会造成局部堆胶,规划时给每段路径明确进出点,比事后修胶型更省事。
封闭轮廓宜连续走线、一次成型,频繁抬笔会留下接缝;面填充则按行距均匀排布,行距过大漏涂、过小重复涂覆。视觉点胶机的视觉定位能保证起点对齐,但覆盖密度仍靠路径设计控制,规划阶段用仿真或试走确认无漏无重,再转入批量。
把通用动作与产品专属路径分层管理,换型时只替换产品坐标与胶型参数,不动底层逻辑,可缩短调试时间。博立视觉点胶机搭配示教编程与程序管理功能,支持把成熟路径沉淀为模板,新工件在模板上微调即可,减少从零编排的出错概率。
轨迹规划不是纯美观问题,它直接换算成节拍。空走缩短、重涂归零、收尾干净,单件时间随之下降,单位产能上升。把路径评审列为工艺确认的一环,让编程与现场节拍目标对齐,是量产稳定的基础。
视觉点胶机的效率与良率,既在参数也在路径,就近串联、明确起止点、避免重涂是轨迹规划的三条基本线。若需针对具体工件优化点胶路径与节拍,可联系博立自动化有限公司13352947677获取机型适配建议与打样支持。
您好!有什么可以帮助您的? Hi! How can I help you?