博立智能视觉点胶机专为流水线点胶生产解决方案

博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
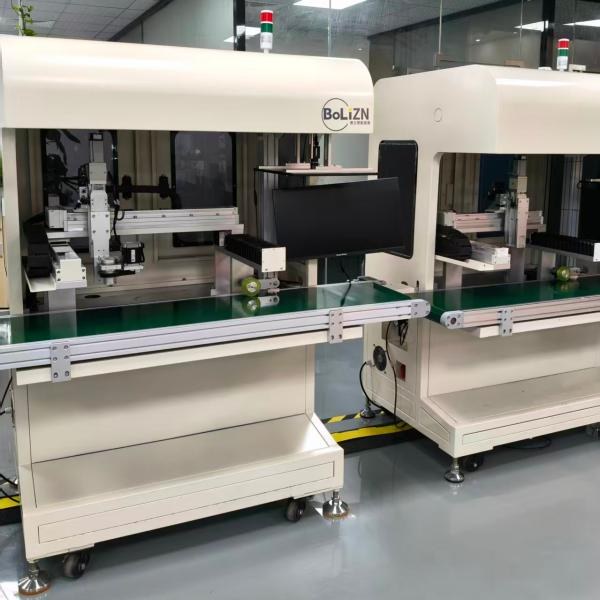
流水线上加一台视觉点胶机做随线,调试时最常听到的抱怨是:第一片点得准,后面越点越偏,胶点整段前后错开半个身位。机器没坏,问题多半在同步——点位不是拍完照就固定,产品在走,坐标跟着变。
跟随指的是产品放在流水线上随线走,点胶头实时跟着产品,边走边点,线不停。也有把相机装在阀体和点胶头上的做法,那是局部视觉,小视野精拍定位,跟随线不是一码事。两者常一起用,全景给位置,局部修轨迹。机型行程怎么配,可以对照龙门式跟随那篇。
典型流程:产品进视野,传感器触发拍照,同时锁存编码器当前值;图像做模板匹配得到画面坐标;产品继续前行,编码器读数变化量按标定系数换成位移,与拍照那一刻的坐标相加就是当前位置,点胶头照着追。
拍照与锁存不同步:相机软触发有延迟,编码器锁的时刻和成像时刻对不上,位置整体偏。
速度不匹配:点胶头与皮带速度有差,走一段就积累成偏移,公开方案里这项偏差一般控在百分之一以内。
开关胶时序:提前开胶、拐角减速没设对,起步缺胶、拐角堆胶。
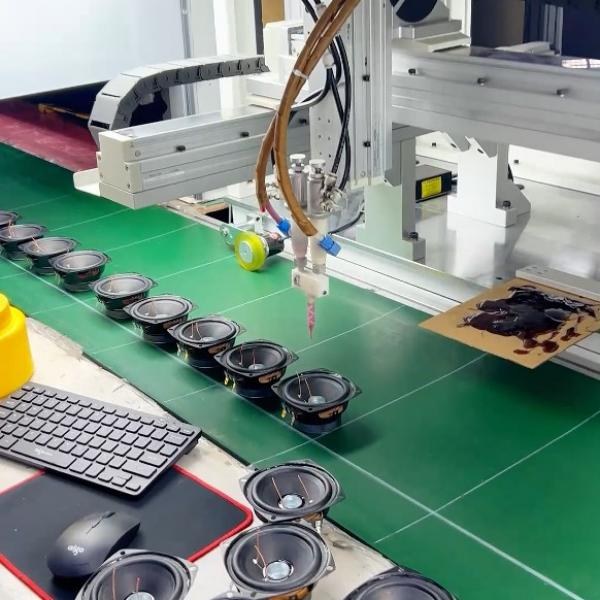
跟随后要在有限行程内追完一片再回位。公开资料给的数据是皮带速度 50 到 200 毫米每秒、单件周期 0.5 到 2 秒。间距太小、行程不够就漏点;间距忽大忽小,回位时间被吃掉,节拍跟着散。上料段加挡停、等间距排列,视觉自动点胶设备才跟得住。节拍和运动控制怎么配合,之前那篇运动控制与节拍优化算过。
屏幕模组随线走,点胶头贴着它同速点
先看触发:光电输出稳不稳,编码器线有没有接在锁存口。再看皮带:张紧够不够、打不打滑,打滑了编码器算的位移和实际不符。然后看相机延迟和曝光。往后才是程序里的基准坐标和标定系数,顺序反了会在参数里改半天。
追上去总差一截、参数改不出规律的,把点胶头跟完一片产品的完整动作录下来,连同皮带速度和编码器分频参数一起发 13352947677 找博立自动化有限公司的售后,比在电话里描述点偏了省几轮沟通。
来源声明:编码器锁存拍照位置、位置同步跟随、提前开胶与拐角减速参考正运动技术喇叭跟随点胶应用文;皮带速度 50 到 200 毫米每秒、单件周期 0.5 到 2 秒、速度同步偏差百分之一以内,参考鑫龙邦科技《流水线跟随式点胶:全景视觉如何应对动态物料?》,属公开方案数据非本机实测。

您好!有什么可以帮助您的? Hi! How can I help you?