 博立智能视觉点胶机专为流水线点胶生产解决方案
博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
视觉点胶机的运动平稳性,很大程度取决于伺服系统的参数整定。同样的机械结构,参数调得好,启停干净利落、拐角不抖;参数没调好,轻则出胶起点拖尾,重则整段轨迹振纹明显。本文从增益、惯量比和刚性三个维度,拆解伺服参数整定的技术逻辑。
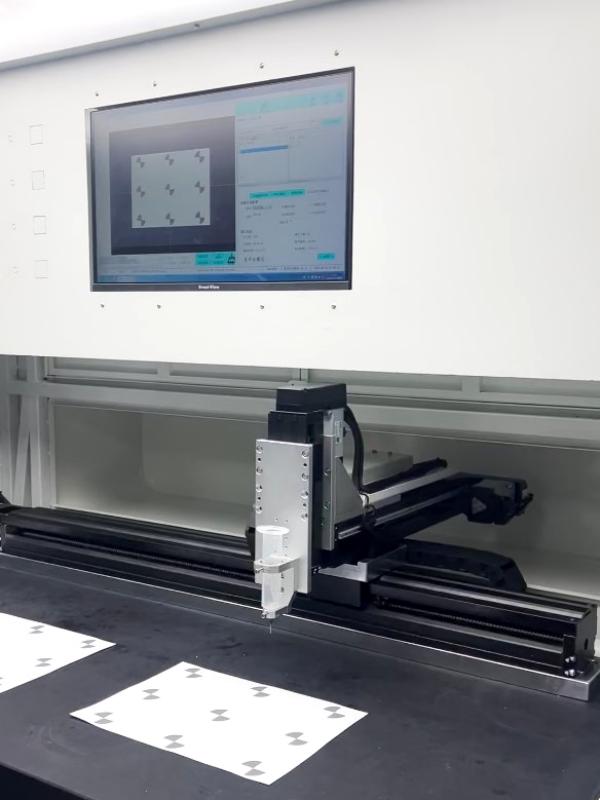
视觉点胶机的X、Y、Z轴通常由伺服电机驱动作往复运动,控制器下发位置指令,伺服负责跟踪。整定就是让指令轨迹与实际轨迹尽量重合。未整定或整定粗糙时,电机在加减速段会出现超调或过冲,反映到点胶上就是胶型头尾不一致。博立视觉点胶机采用雷赛伺服配合欣盛丝杆,硬件基准一致,但最终手感仍依赖参数整定。
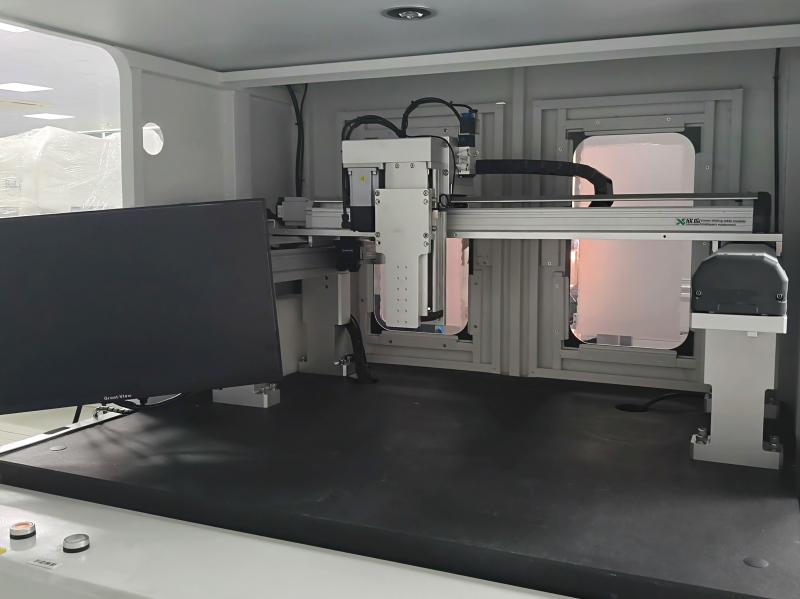
位置增益、速度增益是整定的核心。增益调高,系统响应更快、跟随更紧,但过高的增益会激发机械共振,表现为高频抖动甚至异响;增益调低则运动绵软、拐角圆角化。工程上通常先用低速点动观察有无振纹,再逐步抬升增益到临界点的八成左右,保留余量。这一步没有标准答案,要结合负载惯量和机械刚性现场判断。
惯量比指负载转动惯量与电机转子惯量的比值。比值过大,伺服要拖更重的负载,响应变迟钝、整定难度上升;比值合理,加减速更跟手。刚性参数则影响系统对偏差的纠正力度。对于龙门式或大行程视觉点胶机,横梁质量大、惯量比偏高,整定时更需降低增益并配合滤波,避免启停冲击传递到胶阀。
一是照搬同型号参数,忽视治具重量差异;
二是为追求速度一味拉高增益,埋下共振隐患;
三是忽略机械间隙,把本该由装配解决的问题推给软件。
正确做法是先确认机械状态良好,再分轴整定、单轴验证轨迹,最后上整段程序跑节拍。博立提供不限次远程售后与操作培训,整定类问题可直接连线工程师协助。
伺服参数整定不是一次性动作,而是随负载、治具和工艺变化的持续调优过程,增益与惯量比的平衡点需要结合设备刚性现场确定。如果您的产线正被点胶轨迹振纹或启停拖尾困扰,博立自动化有限公司13352947677可安排工程师对照您的工件与节拍给出整定建议。
您好!有什么可以帮助您的? Hi! How can I help you?