博立智能视觉点胶机专为流水线点胶生产解决方案

博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
视觉定位是视觉点胶机的核心能力。相机分辨率与视场(FOV)的匹配,直接决定设备能识别多小的特征、能一次覆盖多大的工件。组合选错,要么看不清细节,要么一次拍不全、需要多次移动相机,反而拖累整线节拍。
分辨率通常指相机感光芯片的像素数,例如工业上常见的 500 万、1200 万、2000 万像素;视场是单帧能拍到的物理范围。二者通过像素当量联系起来:像素当量 = 视场宽度 ÷ 像素数。当量越小,单个像素代表的实际尺寸越小,越能分辨细微特征。同一台相机,视场拉得越大,像素当量越大,分辨细节的能力就越弱。
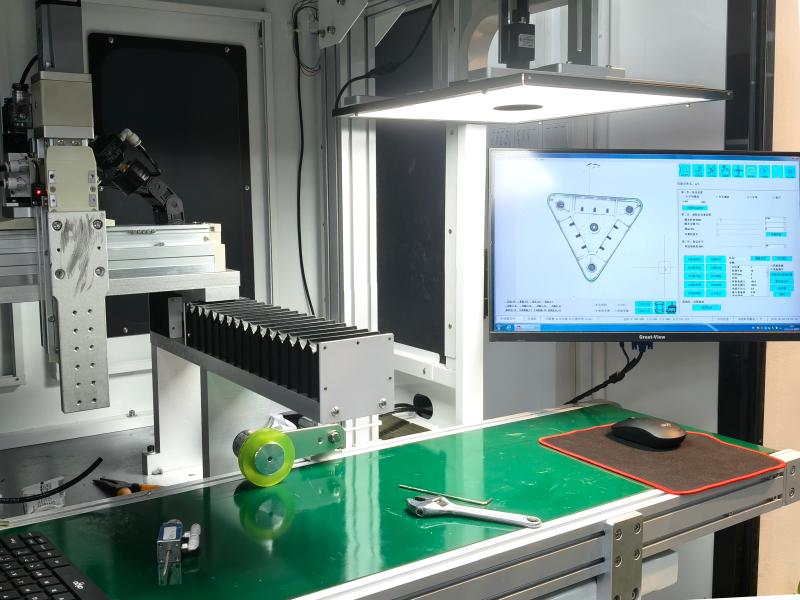
点胶常见的识别目标包括 Mark 点、焊盘边缘、引脚轮廓、胶路边界等。经验上,要稳定识别的特征尺寸至少应覆盖 3 至 5 个像素。例如要求看清 0.1 毫米的缝隙,像素当量应优于 0.02 至 0.03 毫米/像素。此时如果单帧视场过宽,就必须换更高像素的相机,或缩小单帧视场做分区拍摄。
当工件超出单帧视场时,通常有两种思路,
一是选用短焦或广角镜头扩大视场,
二是让相机随轴移动做多视场拼接,也可以采用双相机方案——如博立部分机型支持单相机与双相机切换。
拼接会增加标定与对齐的成本,但能兼顾大范围与高分辨,本质是在“一次拍全”和”看清细节”之间做权衡。
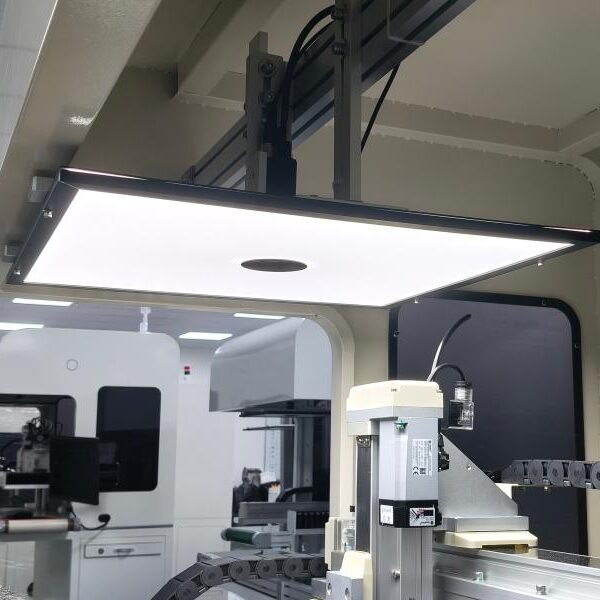
分辨率不只是相机的事。镜头的 MTF、光圈、工作距离、畸变,都会影响实际可用的分辨能力。再配合合适的光源——明场、暗场、同轴、环形等打光方式突出目标对比度,算法才能稳定抓取边缘。视觉点胶机通常配套自研光源与海康工业相机,出厂前完成标定,用户侧重点在于按工件尺寸与特征精度做选配。
第一,列出最小识别特征尺寸,反推所需的像素当量;
第二,量出工件最大外接尺寸,决定单帧视场还是拼接方案;
第三,确认节拍允许几次拍摄。
三项约束定下来,相机像素、镜头焦距、工作距离基本就可以锁定,避免凭感觉堆配置。
视觉点胶机的分辨率与视场没有”越大越好”,应按最小特征、工件尺寸与节拍三项约束反推相机与镜头。选配与标定拿不准时,可联系博立获取选配建议,咨询电话 13352947677。

您好!有什么可以帮助您的? Hi! How can I help you?