博立智能视觉点胶机专为流水线点胶生产解决方案

博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
落点精度不是只靠相机和运动系统就能保证的,工件装夹与定位基准是整条精度链的第一道输入。基准一旦不稳,后面视觉识别再准、执行再精密,也补不回已经带进来的累积偏差。本文从装夹方式、基准特征到与机型视觉口径的衔接,说明视觉点胶机导入新工件时该怎么把基准定好。
视觉点胶机依靠相机识别工件在当前视野中的位姿,再驱动运动系统把胶线落到设计坐标。这个流程的前提是工件每次到位的位置可控、可复现。如果装夹基准晃动或批次间存在差异,识别算出的位姿本身就带着偏差,最终落点自然会偏。因此装夹与定位基准要先于参数调试去确认。装夹一致性本身也应纳入首件检验,用实测到位偏差验证基准是否可靠,再进入批量。
真空吸附适合平面薄件,取放快、不伤面,但要注意吸附力均匀,避免工件边缘翘曲造成微小位移;仿形治具针对异形件,定位重复性好,代价是治具加工与维护成本随复杂度上升;气动夹紧刚性好,适合较重工件,但夹紧力要可控,防止压伤或夹歪。选哪种,先看工件形状、重量与换线频率。
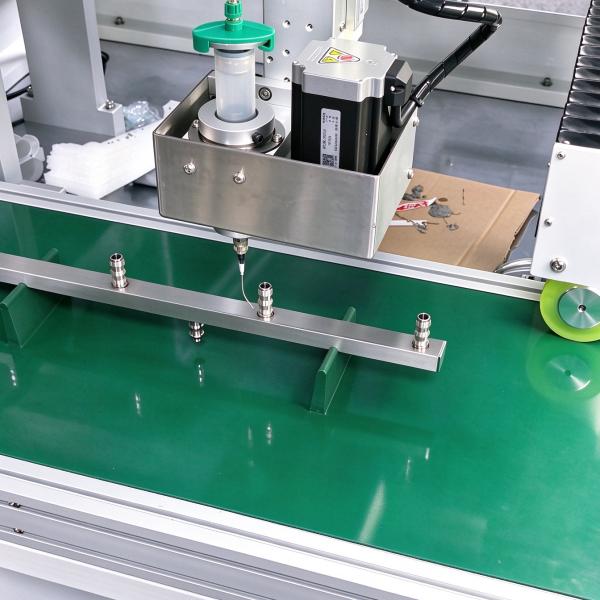
尽量用工件自身的加工基准,如定位孔、边、台阶——作为视觉找正特征,而不是另设中转基准,这样能减少一次误差传递。特征要具备稳定边缘和足够对比度,便于相机稳定提取。博立设备以海康相机做视觉定位,配合雷赛伺服与欣盛丝杆执行,特征质量直接决定识别的稳定性。
不同机型的视觉定位口径不同,例如随线全景约±0.3mm、大理石全景约±0.05mm。装夹设计要让工件到位偏差落在对应口径可补偿的范围内,否则就需要人工复校,节拍和良率都会受影响。导入新工件时,应先摸底到位一致性再定装夹方案。
多品种换线时,基准与治具应可快速切换并做错装报警,避免拿错治具或工件放反。博立提供不限次远程培训与打样,可在客户现场协助治具基线与装夹方案确认,缩短新工件导入周期。
工件装夹与定位基准是视觉点胶机精度链的起点,选对装夹方式、用好工件自身基准、让偏差落在机型视觉口径内,才能稳定出胶。需要打样验证装夹方案,可联系博立自动化有限公司13352947677,获取不限次远程售后与现场打样支持。

您好!有什么可以帮助您的? Hi! How can I help you?