博立智能视觉点胶机专为流水线点胶生产解决方案

博立智能 专注视觉点胶
Bolynn Intelligence Specializes in Vision Dispensing
全站搜索
Bolynn Intelligence Specializes in Vision Dispensing
报警一响轴就不动了。撞限位的直接原因是程序要去的点超出了轴能走的范围,背后有三种情形:程序坐标算错、软限位设得太紧、工件确实超出行程。分清哪一种,才知道该改参数还是改工件排布。
软限位是参数里的虚拟边界,系统算到坐标超标就减速停,报存储行程极限。硬限位是导轨两端的开关,压上去直接切动力,属于兜底。行业调试的通行做法是软限位设在硬限位以内,公开资料给的缓冲参考是 3 到 10 毫米。把软限位贴着机械极限设,看着多榨出几毫米,实际把兜底也挤掉了。
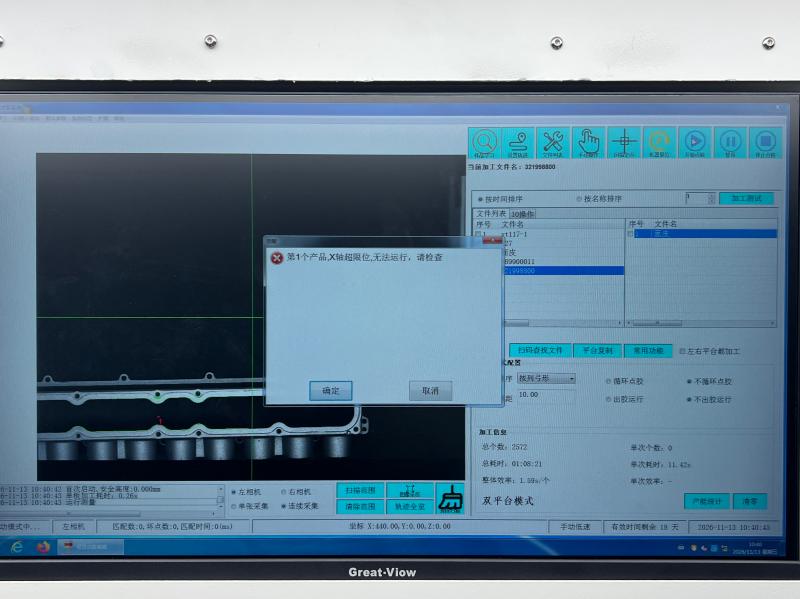
手动反向走一小段,移出限位区再复位。硬限位被撞过,机构可能有轻微变形或联轴器移位,低速走一遍听声音、看坐标回读稳不稳,这一步省不得。
CAD 图形导入后原点没对齐,整条轨迹偏出几十毫米,走到末端就出界;多件排版按旧治具的间距算,工件大一圈也会撞。量实际工件最大外形,比对程序边界点坐标,再看坐标系原点还在不在标定位置。
工件外形超出点胶范围,硬撑没有意义。改摆放方向,把长边顺着行程长的轴放;拆成两次装夹分段点,代价是多一道定位和搭接;换行程更大的机型,占地和价格跟着上去。单件小批分段更划算,长期量产才值得换设备。
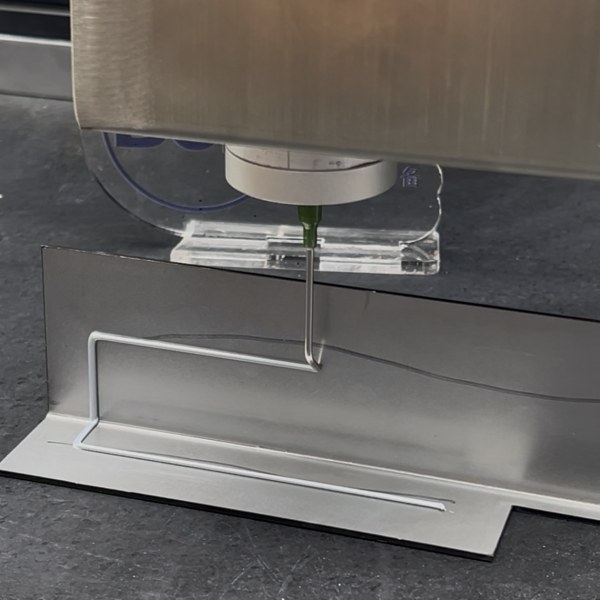
换长针头、加垫板、工件堆高变了,Z 轴到下限还差一截就是点不到位,抬到上限报警就是行程不够。设完程序先空跑看 Z 轴余量。轨迹和运动的底层逻辑,可以对照点胶轨迹规划与路径设计和设备是怎么控制运动的两篇看。
视觉点胶机的可用行程由机械结构定死,软件能做的是把边界守好。视觉自动点胶设备换型时先量工件再动程序,比撞了再退省事。改完参数还偶发撞限位、坐标回读和实际位置对不上的,录段手动走轴和回读坐标的视频,打 13352947677 找博立自动化有限公司的售后,比在电话里描述半天清楚。
来源声明:软限位与硬限位的定义、软极限设在行程外 0.5 到 1 毫米、超程报警退出方式,参考荣星数控《数控机床超程时如何能自动停下来》;软硬限位留 3 到 10 毫米缓冲,参考测绘英才网《何为数控机床软限位与硬限位》;回零不准与工件尺寸超预期导致超软限位,参考凯基特传感《超出轴 X 软件限位开关的原因分析》。

您好!有什么可以帮助您的? Hi! How can I help you?